로봇 하드웨어의 의미
로봇 하드웨어라고 하면 보통 모터나 프레임 같은 눈에 보이는 부품을 먼저 떠올리게 됩니다. 사전적인 의미로 하드웨어는 물리적인 구성 요소를 뜻하고, 가장 좁은 의미의 로봇 하드웨어도 아래와 같은 부품들을 가리킵니다.
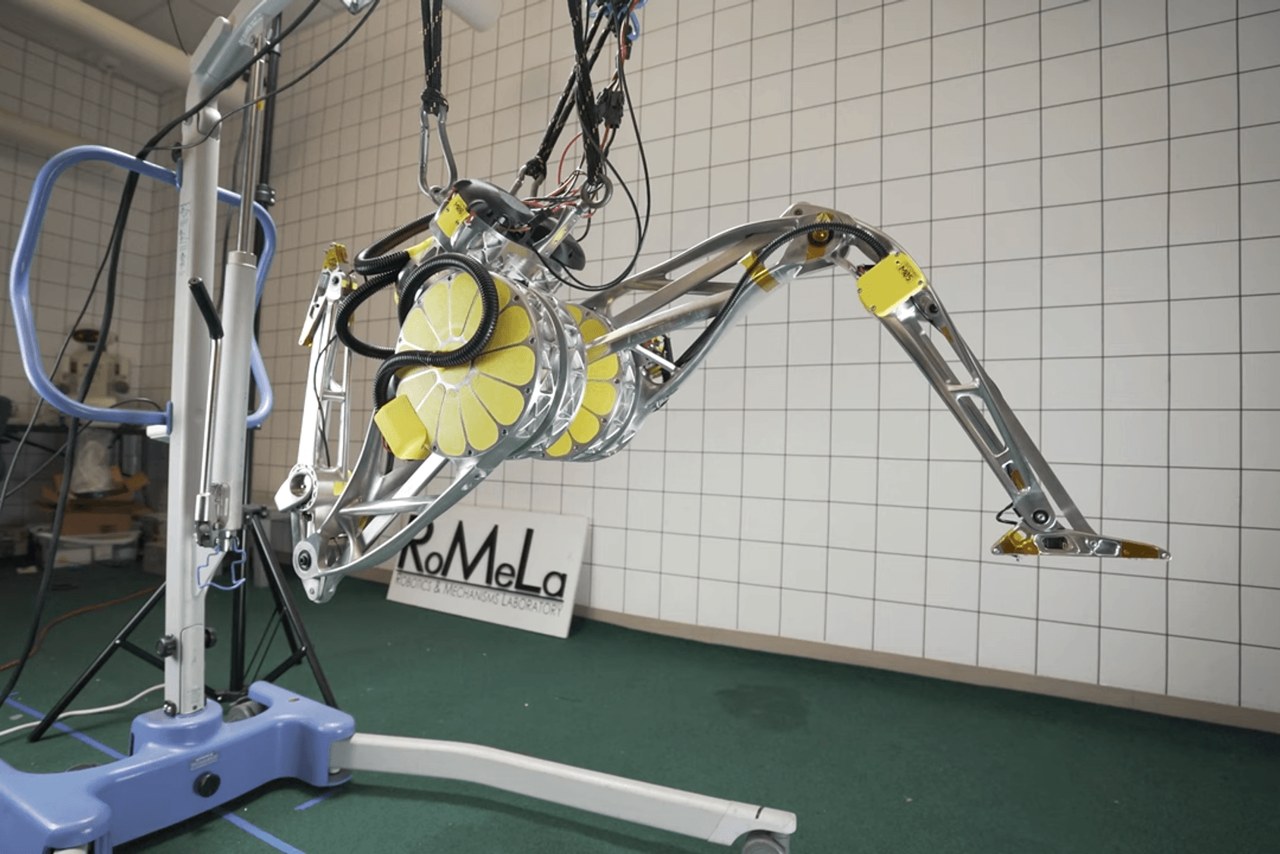
금속 블록을 CNC 밀링·선반으로 깎아 만든 링크, 관절 하우징, 베어링 시트 같은 구조 부품입니다. 치수 정밀도와 강성이 높아 하중이 크게 걸리거나 축 정렬이 중요한 곳에 쓰지만, 무겁고 가공비가 비쌉니다. 사진은 UCLA RoMeLa의 휴머노이드 ARTEMIS 하체로, 다리 링크를 알루미늄 블록에서 5축 가공으로 깎아 만들었습니다. [1]
하지만 로봇 연구 현장에서 “하드웨어”라는 말은 훨씬 넓은 의미로 쓰입니다. 흔히 “하드웨어를 한다”고 하면 시뮬레이션이 아닌 실제 로봇을 구동해 실험하는 일을 가리키는데, 여기에는 로봇을 안정적으로 움직이는 데 필요한 거의 모든 요소가 포함됩니다. 모터를 높은 주기(High-Frequency)로 제어하는 마이크로컨트롤러와 임베디드 시스템, 제어 PC와의 통신을 위한 네트워크 구성, 그리고 중력 보상(Gravity Compensation)이나 자세 제어처럼 로봇이 스스로 몸을 지탱하고 버틸 수 있게 해주는 기본적인 제어까지 말이죠.
엄밀히 말하면 이 중 상당수는 소프트웨어에 속합니다. 그럼에도 이것들을 하드웨어로 묶어 부르는 이유는, 이 요소들이 제대로 갖춰지지 않으면 로봇은 실험이나 데이터 수집이 가능한 상태에조차 도달하지 못하기 때문입니다. 결국 로봇 연구에서 말하는 하드웨어의 기준은 “물리적인가”보다 “실제 로봇을 돌리는 데 필수적인가”에 가깝습니다.
그래서 로봇 하드웨어를 단순히 “모터가 많이 달린 기계” 정도로 생각하면 중요한 부분을 놓치게 됩니다. 요즘 화두가 되는 Physical AI 관점에서 보면, 로봇은 명령을 실행하는 기계라기보다 물리 세계와 직접 상호작용하는 지능형 시스템에 가깝습니다. 로봇은 환경에 힘을 가하고, 그 힘에 의해 환경이 변하며, 그 변화를 다시 센서로 감지합니다. 이 상호작용의 중심에는 항상 하드웨어가 있습니다.
다양한 다관절 로봇들이 겉보기에는 비슷해도, 실제로 환경과 상호작용하는 방식은 하드웨어마다 크게 다릅니다. 같은 관절 구조처럼 보여도 감속기의 종류와 감속비에 따라 출력단에서 느껴지는 관성과 마찰이 달라지고, 이것이 외부 힘에 관절이 얼마나 쉽게 밀려나는지, 즉 역구동성(Backdrivability)을 결정합니다. 특히 모터 회전자의 관성은 감속비의 제곱에 비례해 출력단에 반영되기 때문에(Reflected Inertia), 같은 모터를 쓰더라도 감속비 100:1 관절은 10:1 관절보다 모터 회전자에 의한 reflected inertia 성분이 100배 큽니다. 이렇게 관성, 마찰, 강성이 합쳐져 만들어지는 기계적 임피던스(Mechanical Impedance)가 접촉 순간 로봇이 얼마나 단단하게 혹은 부드럽게 반응하는지를 좌우합니다.
여기에 로봇 전체의 질량 분포와 관성이 더해지면, 동일한 제어 입력이라도 실제로 전달되는 힘과 가속도는 크게 달라집니다. 특히 조작(Manipulation)이나 보행(Locomotion)처럼 반복적인 접촉이 포함된 작업에서는 이러한 차이가 시스템의 안정성과 작업 성공률로 직결됩니다.
센서와 제어 측면도 마찬가지입니다. 제어 주기, 통신 지연과 노이즈, 센서의 감도와 선형성, 히스테리시스(Hysteresis) 특성 등은 제어 성능에 큰 영향을 미칩니다. 여기에 구조 강성, 관절 강성, 마찰, 발열 같은 요소까지 더해지면, 로봇이 만들어내는 상호작용은 수많은 기계적·전자기적·열적 특성이 결합된 결과물이 됩니다.
AI와 로봇 하드웨어
로봇 하드웨어의 복잡성은 단순한 기계 설계의 문제를 넘어, 최신 AI 알고리즘을 실제 로봇에 적용할 때 마주치는 근본적인 장벽이 됩니다. 이 장벽은 크게 Sim-to-Real Gap과 Embodiment Gap이라는 두 가지 형태로 나타납니다.
첫 번째는 Sim-to-Real Gap입니다. 시뮬레이션에서 정책을 학습하는 강화학습(Reinforcement Learning)에서 두드러지는 문제로, 보행 로봇과 드론 제어뿐 아니라 로봇 손의 in-hand manipulation 같은 조작 분야에서도 핵심 과제입니다 20. 시뮬레이션은 마찰, 기어의 백래시(Backlash), 구조적 유연성, 통신 지연 같은 미세한 물리적 특성을 완벽히 재현하지 못합니다. 정책이 시뮬레이션 속 이상적인 물리에 과적합(Overfitting)되면, 실제 로봇에서는 작은 마찰이나 진동에도 불안정해지거나 엉뚱하게 동작하기 일쑤입니다.
흥미롭게도 이 gap을 줄이는 효과적인 방법 중 하나는 하드웨어 자체를 더 정확히 모델링하는 것입니다. 예를 들어 ANYmal 보행 로봇 연구에서는 실제 액추에이터의 입출력 데이터로 학습한 액추에이터 네트워크(Actuator Network)를 시뮬레이터에 넣어, 시뮬레이션에서 학습한 정책을 실제 로봇으로 성공적으로 옮겼습니다 21. 로봇이 환경과 주고받는 힘은 결국 시뮬레이터가 아니라 실제 하드웨어의 물리적 특성 위에서 결정되기 때문입니다.
두 번째는 Embodiment Gap입니다. 이 용어는 사람의 시연을 로봇으로 옮길 때의 차이(Human-to-Robot)를 가리키기도 하지만, 여기서는 서로 다른 로봇 사이의 차이를 말합니다. 대량의 데이터로 정책(Policy)을 학습하는 데이터 기반 접근법(Data-Driven Approach), 즉 VLA 모델이나 모방 학습을 여러 로봇으로 확장할 때 가장 먼저 부딪히는 문제입니다.
링크 길이나 자유도 같은 기구학적 차이는 리타게팅(Retargeting)으로 어느 정도 보정할 수 있습니다. 물론 로봇 손처럼 자유도, 엄지 배치, 접촉 위치가 크게 다른 경우에는 리타게팅 자체도 여전히 어려운 문제입니다. 그러나 더 본질적인 문제는 로봇마다 동역학적 특성과 힘의 관계가 다르다는 점입니다. 동일한 궤적을 추종하더라도 관절 마찰, 액추에이터의 관성, 감속기의 백래시, 제어 대역폭에 따라 로봇이 환경에 가하는 힘과 그 반작용은 크게 달라집니다.
예를 들어 물체를 쥐는 동작에서 목표 위치가 물체 표면보다 1 cm 안쪽에 잡혀 있다고 해봅시다. 낮은 강성으로 임피던스 제어되는 유연한(Compliant) 로봇은 준정적 선형 근사에서 대략 강성 × 위치 오차만큼의 힘으로 물체를 쥐지만, 높은 게인으로 위치 제어되는 단단한(Stiff) 로봇은 같은 명령으로 훨씬 큰 힘을 가하게 됩니다. 문제는 현재 많은 모방 학습·VLA 데이터셋에서 action이 위치 목표값으로 기록된다는 점입니다. 힘 정보는 데이터에 명시적으로 남지 않고, 데이터를 수집한 하드웨어의 임피던스 특성 안에 암묵적으로 묻혀 있습니다.
그래서 하드웨어 플랫폼이 달라지면 같은 action이 만들어내는 물리적 결과도 달라지고, 수집한 데이터와 학습된 정책을 다른 로봇으로 전이(Transfer)하기가 어려워집니다. Open X-Embodiment처럼 여러 로봇의 데이터를 모아 학습하는 시도가 일부 긍정적인 전이를 보여주고 있지만 22, 접촉이 많은 작업일수록 이러한 힘의 차이는 더 큰 걸림돌이 될 수밖에 없습니다.
결국 AI 기반 로봇 제어의 한계는 알고리즘 자체보다 하드웨어가 규정하는 물리적 조건에서 비롯되는 경우가 많습니다. 하드웨어를 깊이 이해하지 않고서는 Sim-to-Real Gap을 줄이기 어렵고, Embodiment Gap을 넘어설 범용 데이터셋을 구축하기도 어렵습니다.
로봇 하드웨어의 이해
앞으로 이 블로그에서는 로봇 하드웨어를 여러 계층으로 나누어 다루어 보려고 합니다. 모터와 감속기 같은 액추에이터부터 시작해 센서, 그리고 하위 레벨(Low-level) 제어와 중력 보상 같은 물리 모델 기반 제어까지, 다관절 로봇이 실제로 동작하는 데 필요한 요소들을 단계별로 살펴볼 계획입니다.
각 계층이 어떤 역할을 하고, 어디에서 한계가 발생하며, 그 한계가 실제 로봇의 성능이나 AI 기반 제어에 어떤 영향을 주는지 함께 짚어보겠습니다. 로봇을 단순히 사용하는 입장이 아니라, 직접 설계하고 제어하며 문제를 해결해야 하는 관점에서 내용을 정리해보는 것이 목표입니다.
다음 포스트: [로봇 하드웨어 02] - 액추에이터 (1): BLDC 모터
References
[1] IEEE Spectrum, “Video Friday: ARTEMIS,” 2022. Source
[2] THK, “Cross-Roller Ring Standard Model RB,” product image. Source
[3] Festo, “DHAS adaptive gripper finger,” press photo via Design Engineering. Source
[4] Unknownlfcg, “T-motor MT3506 Pro brushless motor,” Wikimedia Commons, CC BY-SA 4.0. Source

[5] Pieceofmetalwork, “Harmonic Drive AG strain wave gear set,” Wikimedia Commons, CC BY-SA 4.0. Source

[6] Walther Flender, “Zahnriemenantriebe,” Wikimedia Commons, CC BY-SA 4.0. Source

[7] INGENIA-CAT S.L., “Triton Modular Plug-In Servo Drive,” Wikimedia Commons, CC BY-SA 4.0. Source

[8] Same Sky (formerly CUI Devices), “AMT10 Series modular incremental encoder,” product image. Source
[9] SparkFun, “9DoF IMU Breakout LSM9DS1,” Wikimedia Commons, CC BY 2.0. Source

[10] FUTEK Advanced Sensor Technology, “Miniature S-beam load cell,” Wikimedia Commons, CC BY-SA 4.0. Source

[11] GelSight, “GelSight Mini,” product image. Source
[12] Lg123456, “IDS machine vision cameras USB2,” Wikimedia Commons, CC BY-SA 4.0. Source

[13] Hokuyo Automatic, “UST-10/20LX,” product image. Source
[14] Popolon, “Core Learning Board module Arduino STM32 F103 C8T6,” Wikimedia Commons, CC BY-SA 4.0. Source

[15] Snewkirk7953, “Arduino Uno with CAN-bus shield,” Wikimedia Commons, CC BY-SA 3.0. Source

[16] Auledas, “NVidia Jetson Orin AGX,” Wikimedia Commons, CC BY 4.0. Source

[17] CMB, “48V 21Ah 18650 Li-ion Battery Pack for Small Inspection Robots,” product image. Source
[18] Mike mahoney aus4810, “JST RCY,” Wikimedia Commons, CC BY-SA 4.0. Source

[19] Biso, “Emergency Stop,” Wikimedia Commons, CC BY-SA 4.0. Source

[20] OpenAI et al., “Solving Rubik’s Cube with a Robot Hand,” arXiv:1910.07113, 2019. Paper.
[21] J. Hwangbo et al., “Learning agile and dynamic motor skills for legged robots,” Science Robotics, vol. 4, no. 26, 2019. Paper.
[22] Open X-Embodiment Collaboration, “Open X-Embodiment: Robotic Learning Datasets and RT-X Models,” arXiv:2310.08864, 2023. Paper.